Technische Opbouw en Functionele Eigenschappen van Scootmobielen
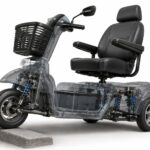
Scootmobielen zijn elektrisch aangedreven lage-snelheidsvoertuigen die ontworpen zijn voor individueel personenvervoer binnen stedelijke en semi-stedelijke omgevingen. De technische architectuur van een scootmobiel bestaat uit een geïntegreerd netwerk van mechanische, elektrische en elektronische subsystemen. Deze subsystemen functioneren niet afzonderlijk, maar in onderlinge samenhang.
Om de functionele eigenschappen van een scootmobiel te begrijpen, is het noodzakelijk de constructieve basis, de energievoorziening, de aandrijflijn, de besturingsarchitectuur en de stabiliteitsmechanica systematisch te analyseren. Elk onderdeel beïnvloedt direct de prestaties, belastingsverdeling en duurzaamheid van het totale systeem.
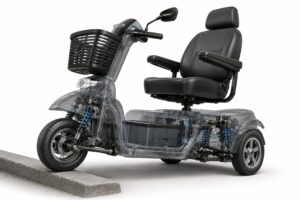
1. Dragende Constructie: Frame en Chassisarchitectuur
Het frame vormt de primaire dragende structuur van de scootmobiel. In de meeste configuraties wordt gebruikgemaakt van gelaste stalen buisconstructies of hybride staal-aluminium frames. De materiaalkeuze beïnvloedt torsiestijfheid, vermoeiingsbestendigheid en totale massa.
Structurele belasting en spanningsverdeling
Tijdens gebruik ondergaat het chassis:
- Cyclische verticale belasting
- Torsionele belasting bij bochten
- Puntbelasting bij obstakels
- Langsbelasting bij acceleratie en remmen
De spanningsopbouw binnen deze constructie wordt beïnvloed door wielbasis, spoorbreedte en positie van zware componenten zoals de accu.
De relatie tussen herhaalde belasting en materiaalvermoeiing wordt verdiept behandeld in
Mechanische Slijtageprocessen onder Variërende Belastingscycli
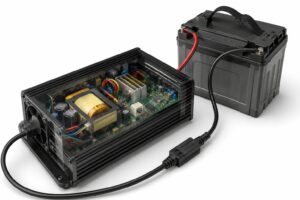
2. Energievoorziening: Accusystemen en Vermogensbeheer
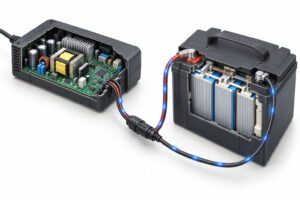
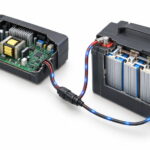
De energiebron van een scootmobiel bestaat doorgaans uit twee seriegeschakelde 12V-accu’s (24V-systeem) of hogere spanningsconfiguraties. De meest voorkomende technologieën zijn AGM- en gelaccu’s; lithium-ion systemen worden toegepast vanwege hogere energiedichtheid en lagere massa.
Elektrochemische werking
In loodzuuraccu’s vindt energieopslag plaats via reversibele chemische reacties tussen loodplaten en zwavelzuuroplossing. Lithium-ionaccu’s functioneren via ionmigratie tussen anode en kathode.
Belangrijke technische parameters:
- Nominale spanning
- Capaciteit (Ah)
- Interne weerstand
- Ontlaadkarakteristiek
- Cyclische levensduur
Temperatuur en ontlaaddiepte beïnvloeden de interne degradatiesnelheid. Een diepgaande analyse van elektrochemische verouderingsmechanismen is opgenomen in
Elektrochemische Verouderingsmechanismen binnen Scootmobielaccusystemen
Het energiebeheersysteem bewaakt ontlaadstatus, voorkomt diepontlading en limiteert stroompieken.
3. Elektromechanische Aandrijflijn
De aandrijflijn zet elektrische energie om in gecontroleerde mechanische beweging. De kerncomponenten zijn:
- Elektromotor
- Reductietandwielkast
- Differentieel of vaste aandrijfas
- Aangedreven wielen
Koppelkarakteristiek en vermogensoverdracht
Scootmobielen opereren bij lage snelheden, waardoor een hoog aanvangskoppel essentieel is. Het koppel bepaalt de klimcapaciteit en de respons bij belading.
De reductieoverbrenging verlaagt motorsnelheid en verhoogt wielkoppel. Hierdoor ontstaat een gecontroleerde acceleratie zonder mechanische schokken.
De specifieke dynamiek van koppeloverdracht wordt systematisch geanalyseerd in
Elektromechanische Koppeloverdracht binnen Scootmobielaandrijfsystemen
4. Besturingsarchitectuur en Elektronische Regelmodules
De elektronische controller vormt het centrale regelsysteem. Deze module beheert:
- Stroombegrenzing
- Acceleratiecurve
- Snelheidslimitering
- Motorremfunctie
- Thermische beveiliging
Sensorische input
De controller ontvangt signalen van:
- Gashendelpotentiometer
- Temperatuursensoren
- Spanningsdetectie
- Remsignalen
Op basis van deze gegevens regelt de controller via pulsbreedtemodulatie (PWM) de vermogensafgifte. Abrupte stroomtoename wordt beperkt om stabiliteit te waarborgen.
De onderlinge afhankelijkheid tussen energievoorziening, motor en controller wordt verder ontleed in
Functionele Interactie tussen Aandrijflijn, Energievoorziening en Besturingsmodule
5. Stabiliteitsmechanica en Wielconfiguratie
Stabiliteit bij lage snelheid wordt bepaald door:
- Zwaartepuntpositie
- Spoorbreedte
- Wielbasis
- Contactvlak van banden
Configuratieverschillen
Driewielconfiguraties hebben een kleiner draaipunt maar een asymmetrische steunbasis. Vierwielconfiguraties bieden grotere laterale stabiliteit door een bredere contactzone.
De structurele verschillen in steunvlak en kantelmoment worden gedetailleerd behandeld in
Structurele Stabiliteitsverschillen tussen Drie- en Vierwielconfiguraties
6. Remsystemen en Vertragingstechniek
Scootmobielen combineren doorgaans een elektromagnetische parkeerrem met motorremfunctie via de controller. Bij loslaten van de gashendel wordt de stroomtoevoer gereduceerd, waardoor gecontroleerde vertraging ontstaat.
Mechanische trommel- of schijfremmen functioneren als secundair veiligheidssysteem.
Belangrijke technische parameters:
- Remmoment
- Warmteontwikkeling
- Reactietijd
- Slijtagecoëfficiënt
7. Vering, Trillingsabsorptie en Rijgedrag
De vering reduceert transmissie van verticale schokken naar het chassis. Systemen kunnen bestaan uit:
- Spiraalveren
- Rubberdempers
- Hydraulische schokdempers
Onvoldoende demping verhoogt structurele belasting op het frame, terwijl overmatige flexibiliteit torsiestijfheid kan verminderen. Veringsafstemming beïnvloedt dus direct de spanningsverdeling binnen de constructie.
8. Geometrie en Manoeuvreerparameters
De manoeuvreerbaarheid wordt bepaald door:
- Draaicirkel
- Stuurhoek
- Wielbasis
- Ackermann-geometrie
Een kleinere draaicirkel vereist grotere stuurhoeken en aangepaste fuseeconstructies. De geometrische relatie tussen wielbasis en draaipunt wordt verder geanalyseerd in
Geometrische Configuratie en Manoeuvreerparameters van Scootmobielen
9. Systeemintegratie en Functionele Eigenschappen
De functionele eigenschappen van een scootmobiel ontstaan uit systeeminteractie:
- Energievoorziening bepaalt vermogenscapaciteit
- Aandrijflijn vertaalt stroom naar koppel
- Chassis verdeelt mechanische belasting
- Stabiliteitsmechanica voorkomt kantelmoment
- Controller bewaakt veilige vermogensafgifte
Deze onderlinge afhankelijkheden maken duidelijk dat geen enkel subsystem afzonderlijk kan worden beoordeeld. Prestaties en duurzaamheid zijn het resultaat van geïntegreerde systeemarchitectuur.
Afsluitende Systeembeschouwing
De technische opbouw van scootmobielen bestaat uit een samenhangend geheel van dragende structuren, elektromechanische aandrijving, energieopslag en elektronische regeling. De functionele eigenschappen — stabiliteit, vermogensafgifte, belastingsbestendigheid en manoeuvreerbaarheid — worden bepaald door de interactie tussen deze componenten.
Verdieping van afzonderlijke subsystemen is opgenomen in de onderliggende technische analyses binnen deze kennisbank.
Teun Schuringa schrijft voor ScootmobielKennisbank over de technische werking en opbouw van scootmobielen. Zijn artikelen richten zich onder meer op elektrische aandrijving, accutechnologie, banden, voertuigconstructie en de samenwerking tussen verschillende technische componenten.
Voor ScootmobielKennisbank verdiept hij zich in de techniek van scootmobielen en vertaalt technische informatie naar begrijpelijke uitleg voor gebruikers en andere geïnteresseerden. Daarbij ligt de nadruk op het uitleggen van technische principes, verschillen tussen systemen en de factoren die van invloed kunnen zijn op de werking en prestaties van een scootmobiel.
Met zijn bijdragen wil Teun technische informatie over scootmobielen toegankelijker en overzichtelijker maken, zonder daarbij commerciële modellen of merken centraal te stellen.
- Teun Schuringa
- Teun Schuringa
- Teun Schuringa
- Teun Schuringa